CASO DIDÁCTICO · RECONSTRUCCIÓN ANALÍTICA
Velocidad precolisión en una curva: cantidad de movimiento, energía y EBS
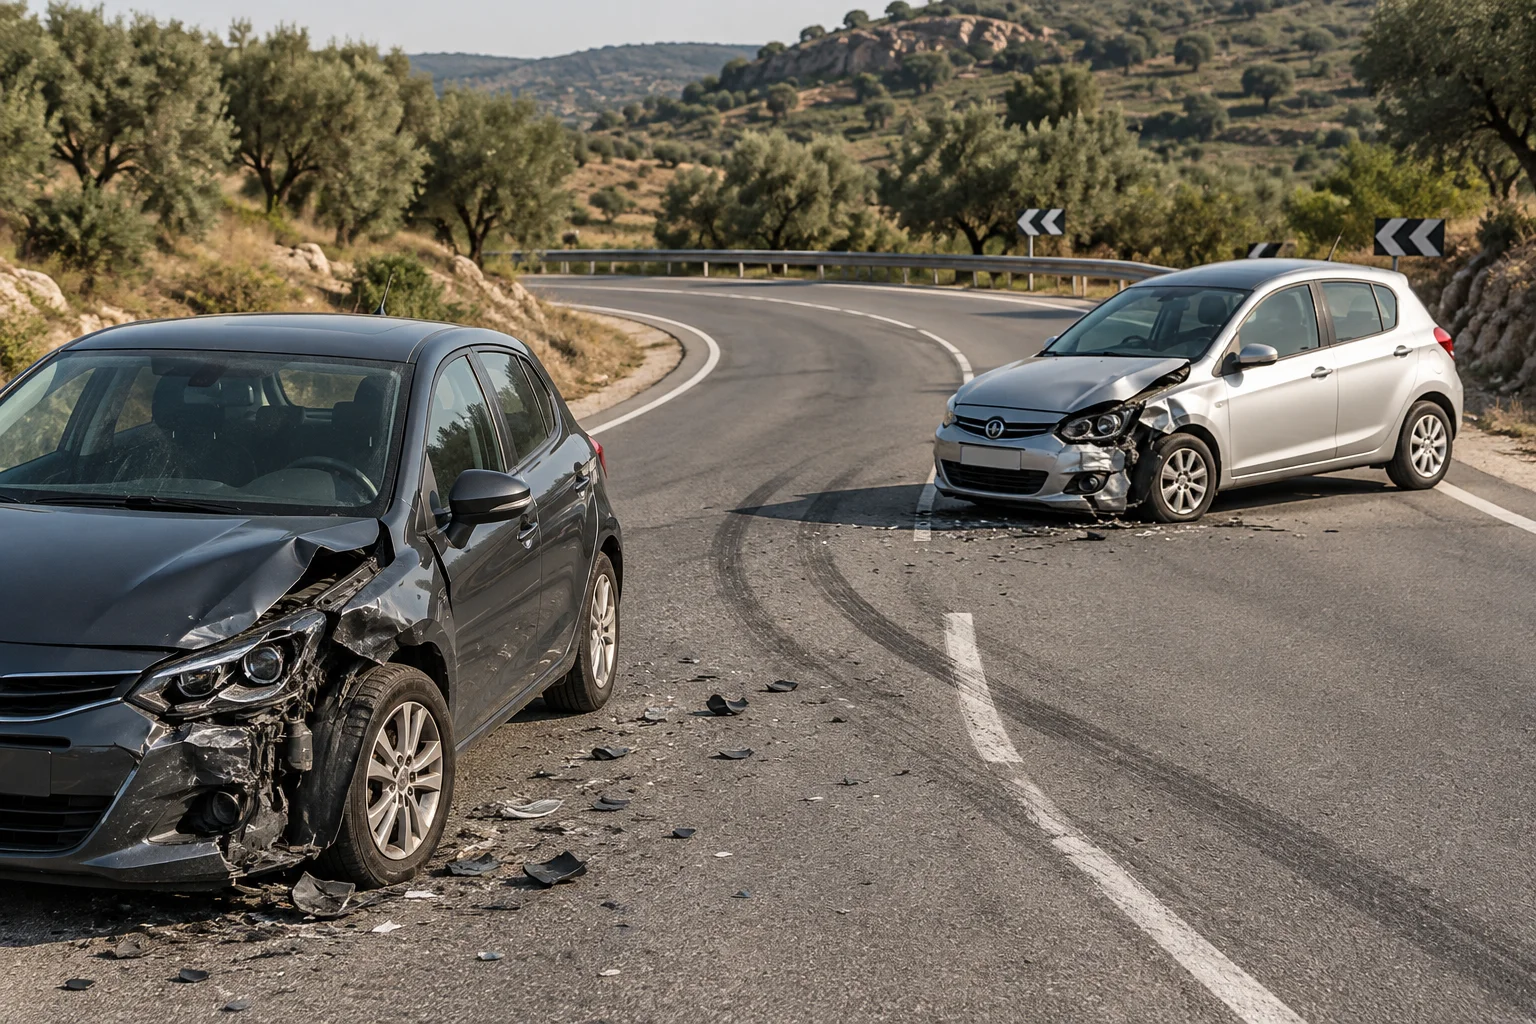
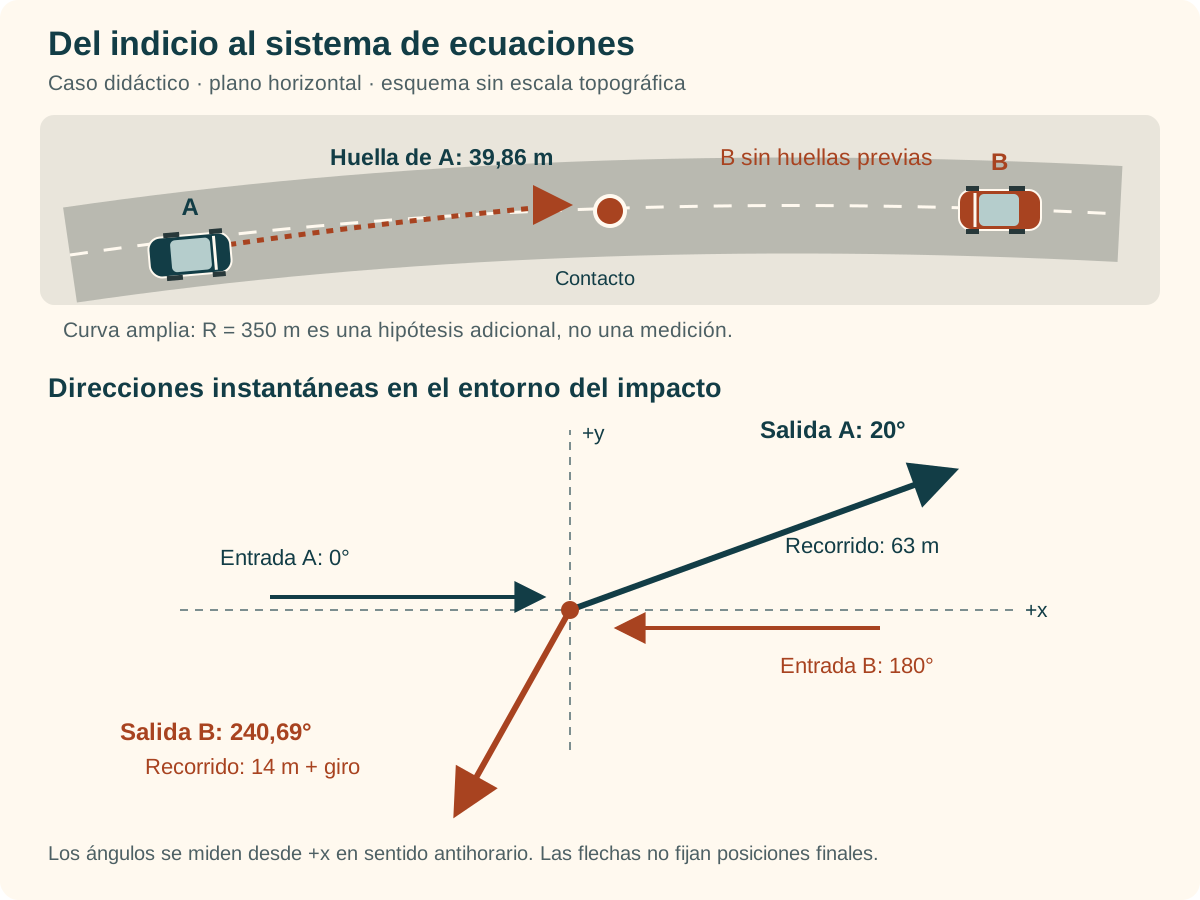
Dos vehículos colisionan en una curva. A ha dejado 39,86 metros de huella y recorre 63 metros después del contacto. B no presenta huellas previas y se desplaza 14 metros mientras gira. ¿Cómo integrar estos indicios con las deformaciones para estimar la velocidad de A?
1. Datos disponibles e hipótesis necesarias
Se diferencia la velocidad precolisión, en el instante inmediatamente anterior al contacto, de la velocidad existente al comenzar la huella. Para evitar confusiones se emplea u para la primera, w para la velocidad de separación y v₀ para la velocidad al inicio de la huella. Todas las operaciones se realizan en el Sistema Internacional; al final se multiplica por 3,6 para expresar km/h.
| Indicio | Vehículo A | Vehículo B |
|---|---|---|
| Antes del choque | Se desplaza hacia la izquierda; huella de 39,86 m | Sin huellas previas descritas |
| Después del choque | Recorre 63 m | Recorre 14 m y gira |
| Adherencia propuesta | Coeficiente μ entre 0,60 y 0,70 | |
| Daños | Existen deformaciones; su geometría se define para este ejemplo | |
| Magnitud | Valor adoptado y alcance |
|---|---|
| Masas efectivas | mA = mB = 1.500 kg, incluidos ocupantes y carga |
| Entradas | A en +x y B en −x, en el plano local del impacto; velocidades opuestas |
| Direcciones de salida | A: 20°; B: 240,689982…°, desde +x en sentido antihorario |
| Rasante y curva | Plano horizontal, peralte nulo y radio previo de 350 m, todos hipotéticos |
| Recorridos posteriores | Trayectorias de los centros de masas hasta el reposo, sin nuevos impactos ni vuelco, con resistencias equivalentes constantes |
| Factores efectivos de traslación | fA = μ; fB = (0,45/0,65)μ. En el caso central: 0,65 y 0,45 |
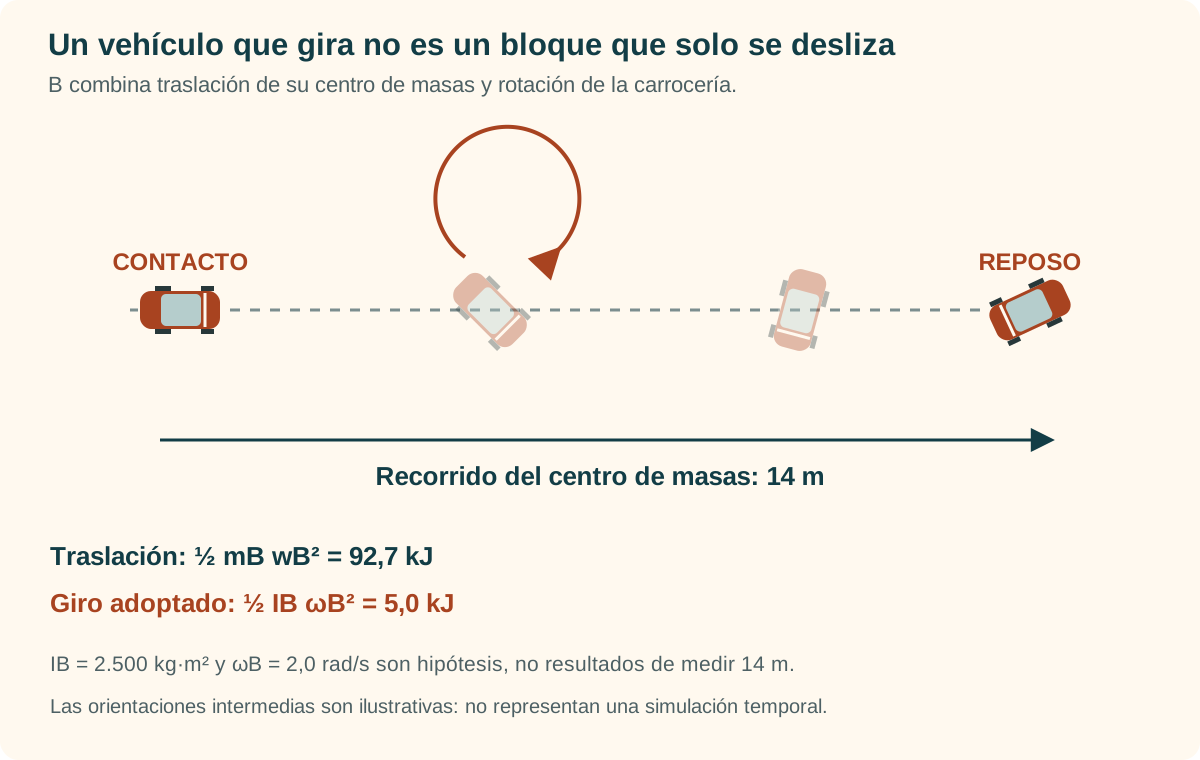
| Giro a la separación | IB = 2.500 kg·m²; ωB = 2,0 rad/s. Giro de A despreciable en este modelo |
| Antes del contacto | La longitud de huella se asimila al recorrido del centro de masas. Factor tangencial ft = 0,70μ durante los 39,86 m, sin variación apreciable de energía rotacional |
| Durante el contacto | Impulso externo de la calzada despreciable frente al impulso de colisión; pérdidas ajenas a la deformación despreciadas en el balance simplificado |
El ángulo de B se ha elegido para que el momento transversal se anule con las masas y velocidades de separación adoptadas. No se ha medido sobre un atestado. En un expediente real, las direcciones deben obtenerse de indicios independientes; no pueden ajustarse para alcanzar una conclusión deseada.
2. Reconstrucción del movimiento posterior al impacto
2.1. Trabajo y energía de traslación
Si el vehículo se detiene después de recorrer una distancia s, y f representa exclusivamente la resistencia efectiva al movimiento de su centro de masas, se aplica:
En el caso central, μ = 0,65. Para A se adopta fA = 0,65. Para B se utiliza fB = 0,45 como hipótesis de deceleración efectiva de traslación: su giro impide identificar automáticamente este factor con el coeficiente de adherencia de la calzada.
wB = √(2 × 9,81 × 0,45 × 14) = 11,118 m/s = 40,02 km/h
Estas son velocidades inmediatamente posteriores a la colisión. Los 63 m y 14 m se entienden como longitudes de recorrido de los centros de masas, no como distancias rectas entre el contacto y el reposo ni como la longitud de una huella cualquiera.
2.2. La energía de giro de B
La rotación introduce un término adicional:
Los 14 m no permiten deducir ni ωB ni su momento de inercia. Esos valores se han fijado como hipótesis. Una reconstrucción material exigiría estudiar la evolución angular, las posiciones, los apoyos y la distribución de masas.
No se cuenta dos veces el mismo trabajo. Aquí el factor 0,45 corresponde únicamente al balance de traslación; por ello se añade la energía rotacional a la separación. Si un factor experimental de spinout ya representase la disipación global de traslación y giro, no procedería añadir de nuevo otros 5 kJ.
3. Energía de deformación y velocidad equivalente contra barrera
La EBS —Equivalent Barrier Speed— expresa una energía de daño como una velocidad equivalente. En este artículo se usa la convención energética EBS = √(2Edef/m). No es la velocidad de circulación ni, con carácter general, la variación vectorial de velocidad ΔV. La terminología BES/EBS y sus convenciones de restitución deben comprobarse al comparar distintas bases de ensayos.
La documentación técnica de NHTSA diferencia la reconstrucción por daños de la reconstrucción por trayectorias. La primera combina deformaciones con rigideces obtenidas de ensayos; una fotografía de un vehículo deformado no basta para asignarle una EBS. [1]
3.1. Perfiles propuestos y modelo energético
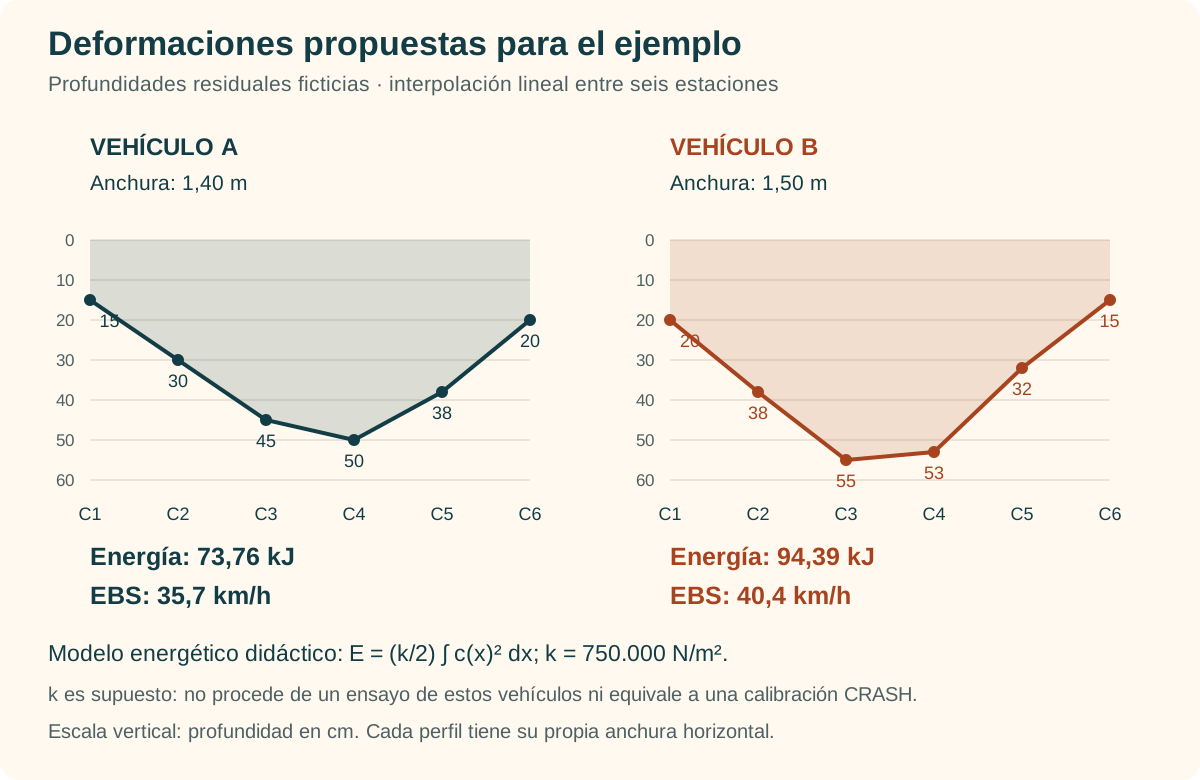
Se proponen seis estaciones equidistantes de profundidad residual, referidas a una geometría no deformada. Son datos ficticios. Se interpola linealmente entre estaciones y se integra exactamente el cuadrado de la profundidad, sin sustituirlo por el cuadrado de la profundidad media.
| Vehículo | Anchura | C1 | C2 | C3 | C4 | C5 | C6 |
|---|---|---|---|---|---|---|---|
| A | 1,40 m | 0,15 | 0,30 | 0,45 | 0,50 | 0,38 | 0,20 |
| B | 1,50 m | 0,20 | 0,38 | 0,55 | 0,53 | 0,32 | 0,15 |
Para hacer transparente el cálculo se adopta un modelo energético cuadrático didáctico, con k = 750.000 N/m²:
En cada tramo: ∫ c² dx = (Δx/3) × (ci² + cici+1 + ci+1²)
Este k es supuesto; no procede de ensayos ni es un coeficiente CRASH3. El modelo no sustituye las curvas fuerza–deformación calibradas, sus umbrales, la recuperación elástica, la dirección de carga o la rigidez específica del vehículo. Permite explicar cómo se integra una energía; no autoriza a calcular una EBS real con estas constantes.
∫ cB² dx = 0,2517000 m³ ⇒ Edef,B = 94.387,5 J
3.2. EBS de cada vehículo
EBSB = √(2 × 94.387,5 / 1.500) = 40,39 km/h
La suma energética del daño es 168.143 J. No se suman las EBS en km/h ni se atribuyen ambas a un único vehículo: cada energía se calcula con su masa y se incorpora al balance del sistema.
4. Conservación vectorial de la cantidad de movimiento
Durante el breve intervalo de contacto se desprecia el impulso externo respecto al de colisión. El momento lineal total del sistema se conserva aproximadamente en el plano. La energía cinética, en cambio, disminuye al deformarse los vehículos y generarse otras formas de energía.
Con entradas opuestas y módulos positivos uA, uB, el eje x contiene una resta, no una suma:
uA − uB = 21,193024 m/s = q
En el eje y se verifica:
Los vectores de salida son wA = (26,635587; 9,694561) m/s y wB = (−5,442563; −9,694561) m/s. El ángulo de salida de B es la dirección de su centro de masas, no el giro de la carrocería.
La cantidad de movimiento da una relación entre dos incógnitas. No proporciona por sí sola dos velocidades en esta configuración: la condición transversal ya está satisfecha por la geometría adoptada. El balance energético aporta la ecuación restante.
5. Balance energético del impacto y solución
La energía cinética anterior al contacto se distribuye entre traslación posterior, giro y deformación. Se omiten otras pérdidas en este modelo idealizado; el resultado no se convierte por ello en una cota universal del caso real.
Con masas iguales se divide por m/2:
uA² + uB² = 1.157,902333 m²/s² = R
Sustituyendo uB = uA − q, y escogiendo la raíz compatible con ambos sentidos de entrada:
uA = 32,198945 m/s = 115,92 km/h
uB = 11,005921 m/s = 39,62 km/h
El resultado central se expresa como aproximadamente 116 km/h para A. Los decimales se muestran para poder auditar las operaciones, no como una precisión pericial disponible.
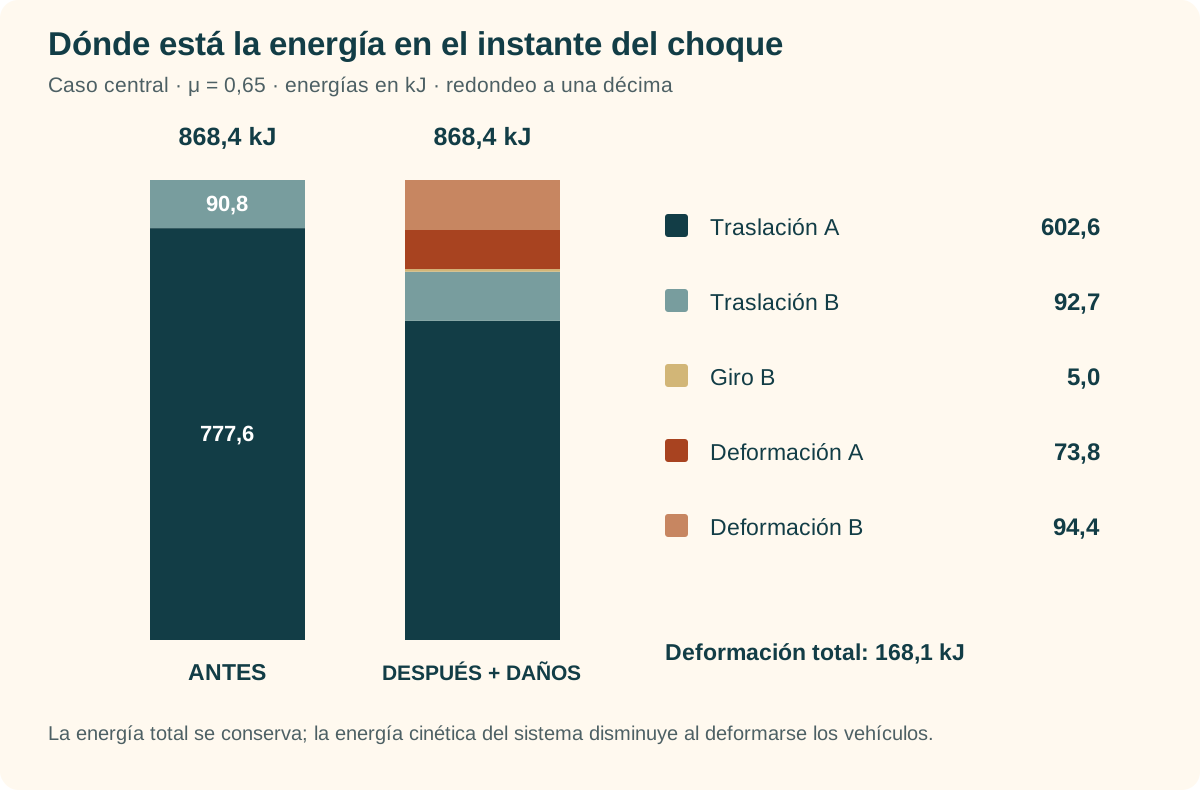
Obsérvese que B pasa de 39,62 a 40,02 km/h de módulo traslacional, aunque cambia mucho de dirección y queda deformado. En una colisión existe transferencia de energía entre vehículos: no es correcto imponer que cada uno pierda individualmente toda su energía de daño. Con masas iguales, el módulo de ΔV de ambos es aproximadamente 40,2 km/h; tampoco coincide con sus EBS.
Comprobaciones mecánicas del supuesto
Se cierran los momentos en x e y y el balance de energía. El impulso de colisión tiene un módulo aproximado de 16,8 kN·s. El giro adoptado de B requiere un brazo perpendicular de unos 0,30 m respecto a la línea de impulso, si parte sin giro; resulta compatible con una geometría excéntrica idealizada. El giro despreciable de A exige que esa línea pase cerca de su centro de masas. Estas condiciones deben contrastarse con la zona de contacto y los brazos reales antes de aceptar un caso material. No se ha realizado una simulación multicuerpo de la interacción.
6. Qué aportan los 39,86 metros de huella previa
Una huella de fricción lateral no equivale automáticamente a una frenada con ruedas bloqueadas. En una curva, parte del esfuerzo es lateral; el coeficiente de adherencia μ no puede trasladarse sin justificación a una deceleración longitudinal μg. Tampoco se puede calcular una velocidad crítica de derrape solo con la longitud: harían falta radio, peralte e identificación de la huella. [2]
Para continuar este ejemplo se ha añadido la hipótesis ft = 0,70μ. En el caso central vale 0,455. Se supone que representa el trabajo tangencial por unidad de peso y distancia durante todo el tramo, sin cambio relevante de energía de giro:
v0,A = √(32,198945² + 2 × 9,81 × 0,455 × 39,86)
v0,A = 37,317640 m/s = 134,34 km/h
Por tanto, el supuesto distingue 134 km/h al comenzar la huella y 116 km/h inmediatamente antes del contacto. Los 39,86 m no se suman a los 63 m como si entre ambos no hubiese colisión ni transferencia de energía.
El radio hipotético de 350 m permite comprobar una condición ideal de adherencia: al comienzo del tramo, alateral/g ≈ 0,406; combinada con ft = 0,455, la demanda resultante es aproximadamente 0,61, inferior a μ = 0,65. Es una comprobación de plausibilidad del supuesto, no una medición del lugar ni una prueba de que ese reparto de fuerzas ocurriera.
7. Sensibilidad: el resultado cambia con las hipótesis
Se repite el cálculo en los extremos de μ, manteniendo masas, direcciones, energía de daño y giro. Se hacen variar conjuntamente fA = μ, fB = (0,45/0,65)μ y ft = 0,70μ. Es una relación impuesta para explorar este supuesto, no una ley general de los derrapes.
| μ | A precolisión | B precolisión | A al inicio de huella |
|---|---|---|---|
| 0,60 | 112,1 km/h | 38,8 km/h | 129,7 km/h |
| 0,65 | 115,9 km/h | 39,6 km/h | 134,3 km/h |
| 0,70 | 119,6 km/h | 40,4 km/h | 138,8 km/h |
La banda de A resulta aproximadamente 112–120 km/h precolisión y 130–139 km/h al inicio de la huella. Es una banda de escenarios condicionados: no es un intervalo de confianza ni incluye toda la incertidumbre. No incorpora, por ejemplo, errores de distancias, masas, ángulos, rigidez, velocidad angular o identificación de las huellas.
EXPLORADOR DEL SUPUESTO
Comprueba la influencia del rozamiento y la rigidez propuesta
Todos los demás parámetros permanecen fijados. Este explorador reproduce únicamente el ejemplo publicado; no sirve para introducir un accidente distinto.
A precolisión 115,9 km/h
A inicio de huella 134,3 km/h
B precolisión 39,6 km/h
EBS A / B 35,7 / 40,4 km/h
Cambiar la rigidez altera la energía supuesta del daño. La coincidencia de los balances se produce por construcción del modelo, no por una validación adicional.
8. De este ejercicio a un dictamen pericial
La conservación de la cantidad de movimiento, el balance energético y la energía de deformación se complementan. No son tres procedimientos independientes que, en este ejemplo, hayan confirmado una misma velocidad: las hipótesis forman un único sistema de cálculo.
Para trasladarlo a un expediente concreto deben verificarse, al menos, las masas efectivas; el punto y las direcciones de contacto y separación; la longitud real de las trayectorias; las condiciones de rodadura, bloqueo, deslizamiento y giro; el radio y peralte; los cambios de superficie; la topografía; los perfiles de daño y las calibraciones de rigidez aplicables. Conviene contrastar, cuando existan, datos EDR, vídeo y otros registros independientes, con sus limitaciones y trazabilidad.
La atribución de responsabilidad exige además valorar la secuencia completa y los demás medios de prueba. La ausencia de huellas de B no demuestra velocidad nula, ausencia de reacción ni una determinada posibilidad de evitación. Una cifra calculada no resuelve por sí sola una cuestión causal o jurídica.
Referencias técnicas oficiales
- [1] NHTSA / Virginia Tech. Development of the WinSMASH 2010 Crash Reconstruction Code, DOT HS 811 546, julio de 2012. Páginas 1 y 5 del informe: métodos por trayectorias y daños; uso de rigidez procedente de ensayos.
- [2] Colorado, Traffic Accident Reporting Manual, revisión de 1 de julio de 2006, apéndice I, página 116, alojado por NHTSA. Distingue longitud de frenada y radio de yaw; es una referencia técnica histórica, no una norma española ni una tabla que asigne μ al caso.
- [3] NHTSA: bases de datos de ensayos de choque y software. Recurso oficial para localizar información experimental; su uso exige comprobar la aplicabilidad al vehículo y a la configuración estudiados.
Consulta de fuentes: 15 de octubre de 2026. Las fuentes respaldan el marco metodológico, no las cifras ficticias del ejercicio. Desarrollo numérico propio. Ninguna imagen representa un siniestro real.