Inicio / Artículos / Visión Cero y riesgo
SEGURIDAD VIAL · FACTOR HUMANO · ANÁLISIS PERICIAL
Visión Cero y homeostasis del riesgo
Del experimento de los taxis de Múnich a una pregunta microscópica: ¿cuánto margen de seguridad tenía el conductor y qué hizo con él?
Una carretera más legible, un vehículo más estable o una frenada mejor controlada pueden ampliar las posibilidades de evitar un accidente. Pero ¿utiliza siempre el conductor esa ganancia para circular con mayor seguridad? La pregunta conecta la prevención macroscópica con el análisis individual del siniestro. Su interés pericial exige distinguir tres planos: prestación disponible, comportamiento efectivo y daño finalmente producido.
1. Visión Cero: el objetivo no es que nunca ocurra una colisión
Visión Cero es una orientación ética y estratégica: ninguna persona debería morir ni sufrir lesiones graves al utilizar el sistema vial. No es una teoría causal equivalente a la homeostasis del riesgo. El enfoque de Sistema Seguro reconoce la falibilidad humana y la limitada tolerancia biomecánica; busca que los errores no desemboquen en consecuencias irreversibles. La responsabilidad se distribuye entre usuarios, diseñadores, operadores y otros agentes del sistema [1].
Por eso, confrontar ambas propuestas como si una prometiera «cero accidentes» y la otra probara su imposibilidad conduce a una falsa oposición. La existencia de adaptación conductual plantea un problema de diseño y evaluación; no refuta automáticamente el objetivo de evitar muertes y lesiones graves.
2. Compensación y homeostasis: dos afirmaciones de distinta intensidad
La teoría homeostática del riesgo, asociada a Gerald J. S. Wilde, propone que el usuario ajusta su conducta respecto de un nivel de riesgo aceptado. Si percibe una reducción del peligro, podría aceptar mayor velocidad, menor separación o menor atención. La hipótesis fuerte sostiene que las mejoras que no alteran ese riesgo aceptado pueden quedar neutralizadas [2].
Observar adaptación no prueba compensación completa. Que algunos conductores reduzcan el intervalo de seguimiento no demuestra por sí solo que se anulen todos los beneficios del vehículo. Tampoco una comparación sin diferencia estadísticamente significativa demuestra equivalencia: deben examinarse exposición, tamaño muestral, incertidumbre y potencia del estudio.
Hay que diferenciar riesgo percibido, riesgo aceptado y riesgo objetivo estimado. Son magnitudes relacionadas, pero no intercambiables. Una conducta compatible con compensación puede obedecer también a presión temporal, selección de conductores, familiaridad con el vehículo u otras variables.
3. Los taxis de Múnich: un antecedente que merece una lectura crítica
Aschenbrenner y Biehl publicaron en 1994 un trabajo sobre medidas técnicas y compensación del riesgo, vinculado a investigaciones con taxis de Múnich equipados y no equipados con ABS. El resumen bibliográfico describe registros de accidentes de 1981–1983 y estudios de comportamiento de 1985–1986, e identifica mecanismos como la menor atención al sentirse protegido o la sobreestimación de la seguridad [2]. No deben fundirse esas fases en un único ensayo homogéneo.
En este artículo se utiliza el resumen catalográfico, no una consulta íntegra del informe original. Por ello no se reproducen tasas de siniestralidad ni se presenta el caso como prueba definitiva de ineficacia del ABS. Es un antecedente para formular preguntas, no una ley aplicable a todo conductor.
Un estudio posterior del instituto noruego TØI observó 213 taxis y encontró intervalos temporales de seguimiento significativamente menores en los equipados con ABS; no encontró esa misma relación con el airbag [3]. El resultado ilustra una adaptación específica, sin autorizar una generalización de compensación total.
Además, la evaluación de la NHTSA de 2009 estimó reducciones de implicación en accidentes no mortales del 6 % en turismos y del 8 % en vehículos ligeros de otras categorías; los efectos variaban según el tipo de accidente [4]. Esta evidencia impide reducir la discusión a «el ABS no sirve». Los resultados poblacionales tampoco identifican por sí solos el mecanismo psicológico responsable.
4. El margen que puede consumirse: un ejemplo calculado
Construimos un escenario hipotético, ajeno a los datos de Múnich. Vía horizontal, respuesta de 1 s, frenado rectilíneo con desaceleración constante, sin demora adicional de establecimiento. Las desaceleraciones de 6 y 8 m/s² son supuestos ilustrativos: no representan una ganancia universal atribuible al ABS.
v en m/s · t en s · a en m/s² · d en m
| Escenario | Velocidad | Desaceleración | Reacción | Frenado | Total |
|---|---|---|---|---|---|
| Referencia | 50 km/h | 6 m/s² | 13,89 m | 16,08 m | 29,96 m |
| Mayor capacidad de frenado | 50 km/h | 8 m/s² | 13,89 m | 12,06 m | 25,95 m |
| Mayor capacidad y mayor velocidad | 60 km/h | 8 m/s² | 16,67 m | 17,36 m | 34,03 m |
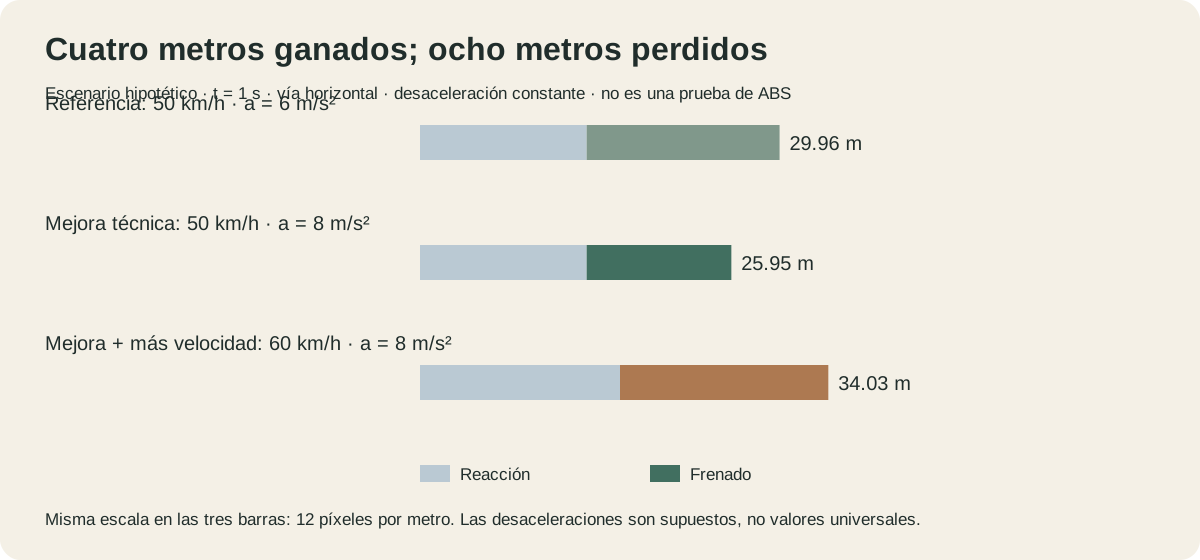
A 50 km/h la mejora supuesta ahorra 4,02 m. Si la velocidad pasa a 60 km/h, la distancia total aumenta 8,08 m respecto del escenario mejorado a 50 km/h y supera en 4,06 m la referencia inicial. La energía cinética, para igual masa, crece un 44 %: (60/50)² = 1,44. El ejemplo demuestra una relación física; no demuestra que el conductor aumente de hecho su velocidad al disponer de ABS.
En un informe real, el tiempo de percepción-respuesta y la desaceleración efectiva requieren justificación e intervalos. El ABS evita el bloqueo y ayuda a conservar capacidad direccional; no garantiza siempre la menor distancia de parada en cualquier superficie [4].
5. ¿Debe priorizarse la seguridad activa o la pasiva?
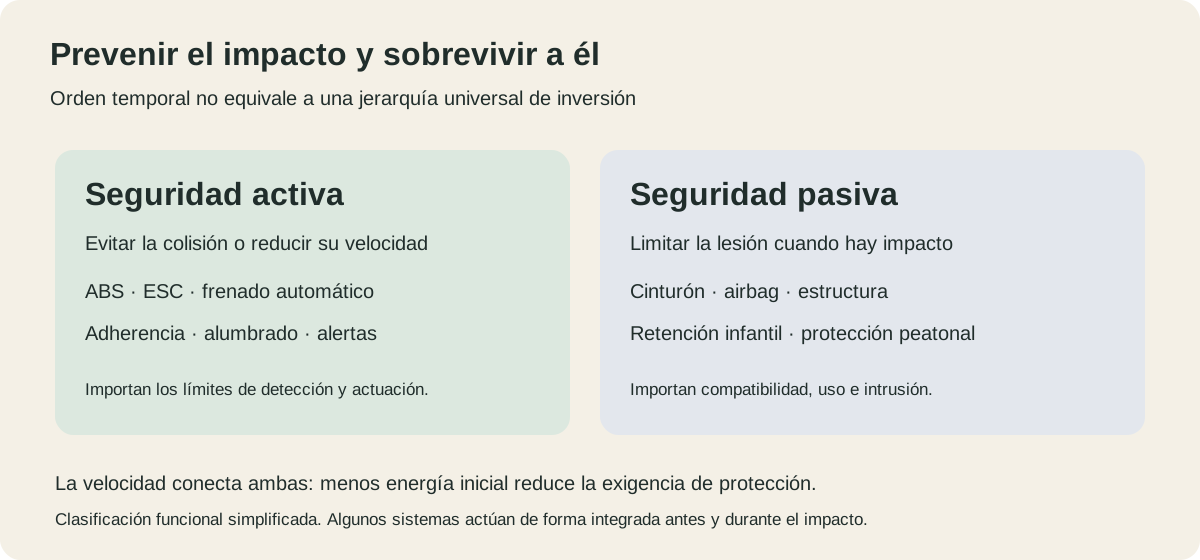
La seguridad activa busca reducir la probabilidad del accidente y, en sistemas como el frenado automático, puede también reducir la velocidad de impacto. La pasiva limita las consecuencias cuando el contacto se produce: retención, estructura, airbags y protección de usuarios vulnerables. Una intervención previa que no evita el choque puede facilitar que la protección durante el impacto sea eficaz.
La prioridad temporal es prevenir; la prioridad de inversión no puede decidirse solo por la etiqueta «activa» o «pasiva». Debe compararse la reducción esperada de muertes y lesiones graves, la exposición al escenario, la evidencia de eficacia, la fiabilidad, el uso correcto y el coste. Esta es una conclusión metodológica del ensayo, no una jerarquía universal demostrada.
| Escenario | Qué debe evaluarse | Qué no permite concluir |
|---|---|---|
| Conflictos repetidos con peatones | Velocidad, visibilidad, infraestructura, detección y frenado; protección del peatón si persiste el impacto | Que el equipamiento del vehículo sustituya el diseño seguro de la vía |
| Pérdida de control | Neumáticos, adherencia, velocidad, ESC y trayectoria; retención e intrusión en el choque residual | Que la presencia de ESC garantice evitar toda salida de vía |
| Colisión de elevada energía | Posibilidad previa de reducir velocidad; compatibilidad estructural y protección de ocupantes | Que cinturón y airbag absorban cualquier nivel de energía |
La posible compensación del riesgo no justifica relegar la seguridad activa. Tampoco la existencia de sistemas preventivos permite prescindir de la pasiva. El enfoque coherente es disponer de barreras complementarias y gestionar la velocidad, que condiciona tanto la evitación como la energía del impacto [1].
6. De la flota al accidente: investigación microscópica del margen
Proponemos ordenar el estudio mediante tres reconstrucciones comparables. Es una herramienta expositiva de este artículo, no un protocolo científico validado ni una nueva teoría de accidentalidad.
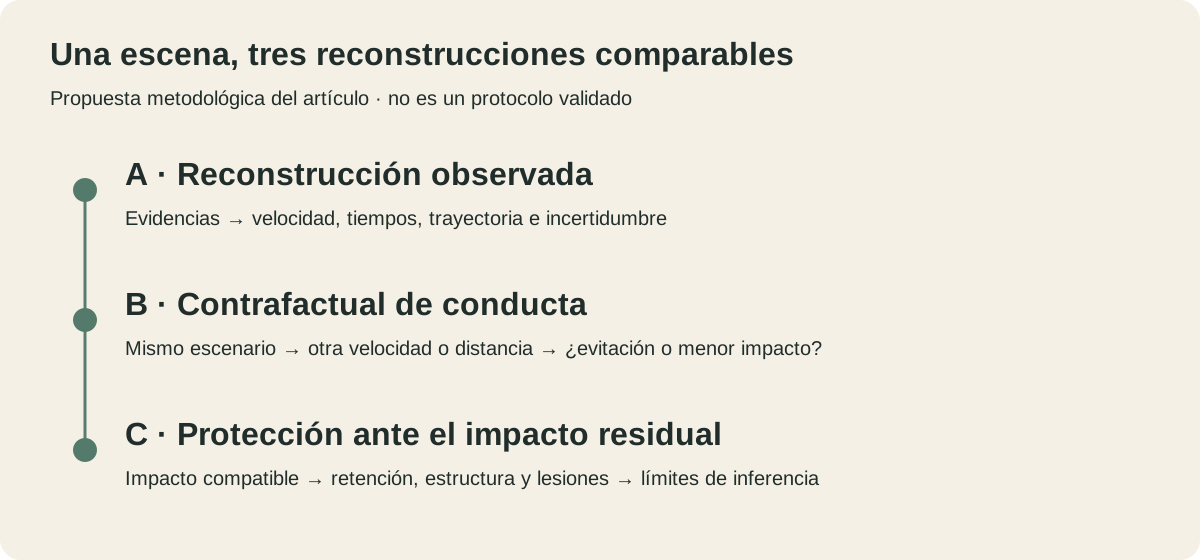
A. Reconstrucción de la secuencia observada
Se fijan geometría, visibilidad, trayectorias, posiciones, daños y registros disponibles. Se distingue entre equipamiento instalado, operatividad comprobable, disponibilidad en las condiciones concretas y actuación acreditada. El EDR, cuando exista y sea recuperable con método compatible, puede aportar parámetros; no todos los vehículos registran las mismas variables ni una ausencia de registro prueba ausencia de intervención.
En la Teoría de la Evolución del Accidente, el Punto de Percepción Posible exige valorar la posibilidad de detectar e interpretar el peligro; no coincide automáticamente con la primera visibilidad geométrica. El Punto de Percepción Real y el de Decisión solo deben situarse con el soporte y la precisión que admitan los indicios. Deben relacionarse con el punto o área de conflicto y las posiciones finales.
B. Contrafactual de conducta y evitabilidad
Sobre la misma escena se contrasta una velocidad o separación alternativa, manteniendo explícitas las restantes hipótesis. Se calcula si habría evitación, menor velocidad de impacto o ausencia de diferencia relevante. El contrafactual explica la influencia física de una conducta; no prueba por qué fue elegida.
C. Protección en el impacto residual
Si el choque seguía siendo compatible con los escenarios, se analizan dirección de solicitación, deformación, intrusión y funcionamiento de retención. La correlación entre lesiones y dinámica puede requerir participación médico-forense. La mera activación de un airbag no acredita protección suficiente, y su no activación tampoco demuestra por sí sola un fallo.
Finalmente se examina la hipótesis de compensación con información específica: declaraciones contrastables, conocimiento del sistema, historial de uso disponible legítimamente, registros y alternativas explicativas. No es técnicamente válido escribir «asumió más riesgo porque llevaba ABS» basándose solo en la existencia del dispositivo.
7. Conclusión: evaluar cuánto se evita y cuánto se protege
La homeostasis del riesgo introduce una pregunta útil sobre la respuesta humana a la seguridad percibida. Visión Cero obliga a diseñar un sistema que contemple errores y reduzca las consecuencias más graves. Pueden dialogar sin que una invalide automáticamente a la otra.
La aportación microscópica consiste en sustituir la afirmación genérica por una comparación trazable: qué margen era físicamente posible, qué conducta está acreditada y qué protección actuó en el impacto residual. Prevenir merece prioridad en la secuencia causal; proteger sigue siendo imprescindible. La elección de medidas exige evidencia del escenario, no una preferencia abstracta por lo activo o lo pasivo.
Fuentes y alcance de la consulta
- Gobierno de Australia. Vision Zero and the Safe System. Documento institucional consultado.
- Aschenbrenner, K. M. y Biehl, B. (1994). Improved safety through improved technical measures?, pp. 81–89. Consulta del resumen bibliográfico en TRID; no del capítulo íntegro. Se utiliza para identificar la hipótesis y las fases del estudio histórico.
- Fosser, S.; Sagberg, F.; Sætermo, I.-A. F. (1996). Behavioural adaptation to airbags and antilock brakes. TØI, informe 335/1996. Resumen institucional del estudio de 213 taxis.
- Kahane, C. J. y Dang, J. N. (2009). The Long-Term Effect of ABS in Passenger Cars and LTVs. NHTSA, DOT HS 811 182. Resumen y explicación técnica del informe consultados. Resultados históricos que no deben trasladarse sin más al parque actual.
Consulta: 19 de octubre de 2026. Los gráficos y cálculos son de elaboración propia. No corresponden a un siniestro real ni permiten atribuir responsabilidad individual. La clasificación de medidas y la propuesta de análisis son una síntesis razonada, diferenciada de los resultados empíricos citados.